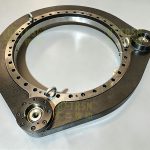
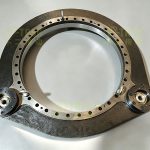
用于焊接机器人底座的双齿轮回转驱动设计分析
发布时间:2026/11/19 最新产品 浏览次数:1
型号:10641-22-2
类型:双齿轮回转驱动
驱动减速比:12.20
回转中心直径:641mm
总高:113.5mm
齿间隙:≤0.12mm
这款双齿轮回转驱动专为焊接机器人底座工况开发,核心指标端面跳动<0.05mm,游隙 ±0.02mm,齿间隙≤0.12mm,兼顾高精度、高刚性、大扭矩输出,适配焊接机器人频繁换向、带载旋转、抗振动冲击的实际作业需求。
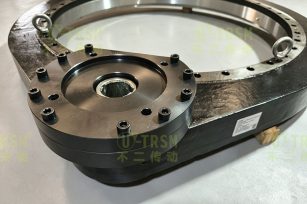
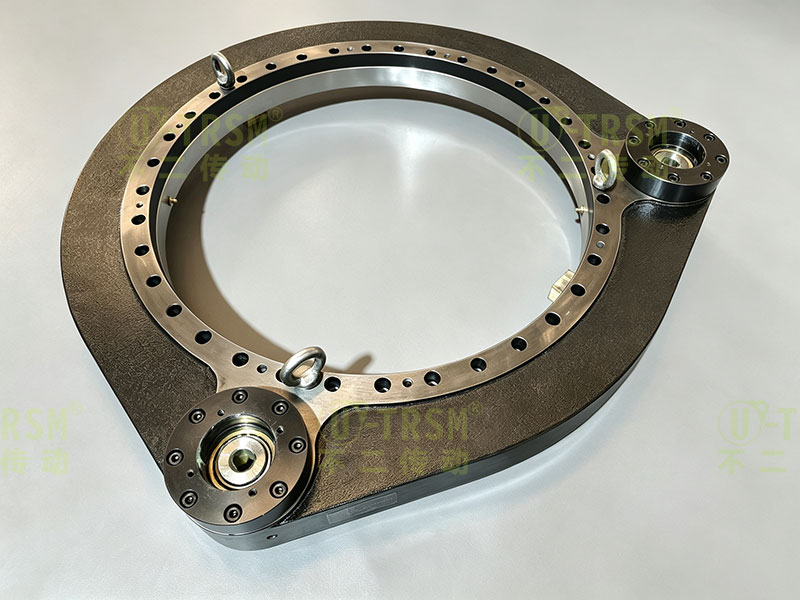
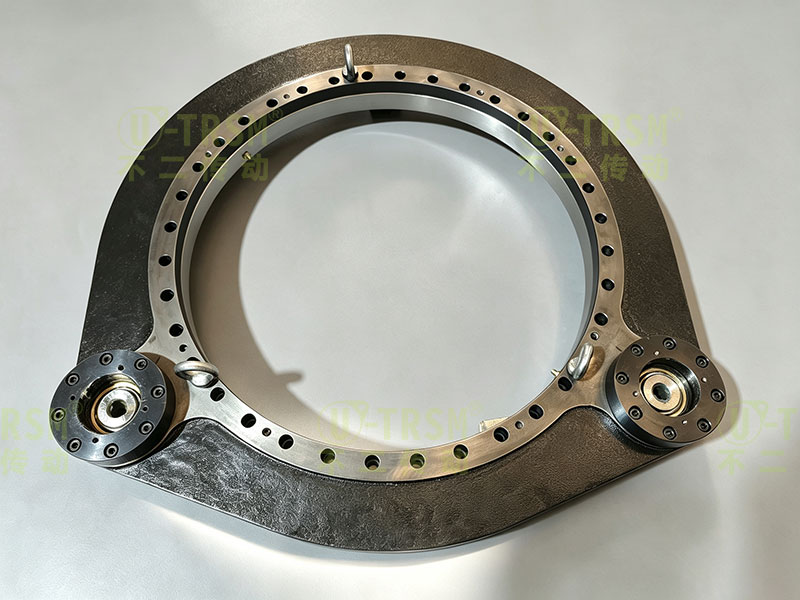
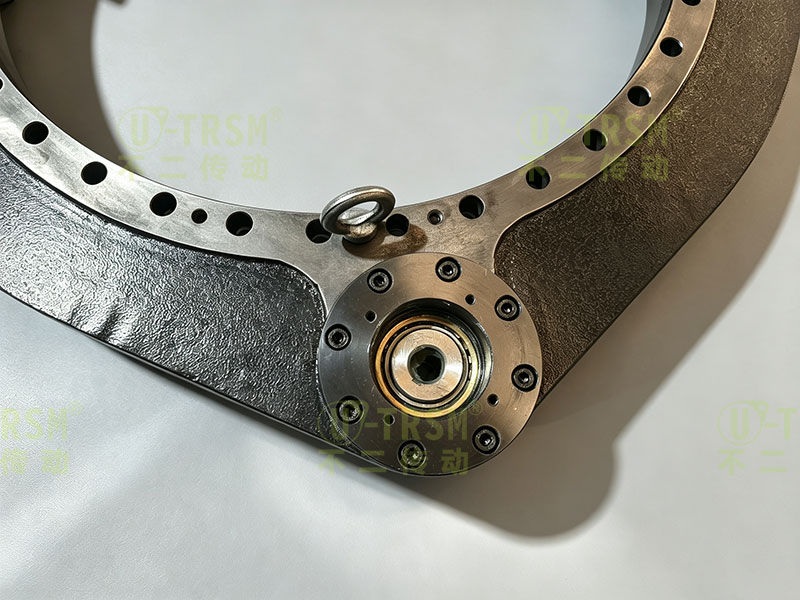
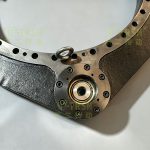
在传动结构上,产品采用双齿轮同步驱动直齿传动方案,双输入小齿轮对齿圈形成双向啮合,实现机械消隙效果,有效抑制正反转切换产生的回程空程。
相比单齿轮驱动,双齿轮布局可分散啮合载荷,降低单齿受力,大幅提升输出扭矩,同时改善齿面受力状态,减少齿轮磨损,延长整机使用寿命。
直齿传动传动效率高,转动响应迅速,可匹配机器人底座快速启停、角度微调的动作要求,规避蜗轮蜗杆传动效率偏低的短板。
回转精度控制是本产品核心优势,经过精密磨齿与配磨装配工艺,严格实现端面跳动<0.05mm,游隙控制在 ±0.02mm,齿间隙≤0.12mm。
极小的端面跳动保障机器人底座旋转平面稳定,旋转过程不会出现平台翘曲、晃动,保证焊枪运动轨迹一致性。
可控的游隙与齿间隙,降低换向时的传动空程,提升重复定位精度,避免因传动间隙造成焊接轨迹偏移,保障焊缝成型质量,满足焊接机器人高精度作业要求。
承载与刚性方面,内部配置单排球回转支承结构,滚动体可同时承受轴向力、径向力与大倾覆力矩,机器人臂架摆动、焊接作业冲击载荷下,回转支承变形量小,整体刚性优异。
壳体采用整体铸造加工,法兰面精密铣削,密布安装螺栓孔,可直接与机器人底座、机架对接,模块化集成设计,减少用户整机零部件数量,简化装配流程,降低整机设计难度。
壳体外形做优化避让处理,结构紧凑,节省机器人底座的安装空间,利于整机轻量化设计。
防护与工况适应性上,整体封闭式壳体搭配复合密封结构,能够阻挡焊接飞溅、烟尘、金属粉尘进入内部,保护齿轮与滚动体,内部填充长效润滑油脂,降低维护频次,适配焊接车间恶劣工况。
齿轮齿面经过感应淬火处理,齿面硬度达标,具备高耐磨性与抗冲击能力,可承受机器人频繁启停、交变载荷带来的冲击,长时间连续工作性能稳定。
综合来看,该款回转驱动将双齿轮消隙传动、高精度回转支承、模块化壳体融为一体,既解决焊接机器人底座对回转精度、抗倾覆刚性的硬性需求,又兼顾传动效率、耐环境能力,可直接替代传统分体式回转支承加减速机构,简化机器人底座结构,提升设备可靠性,是焊接机器人旋转底座的重要回转部件。